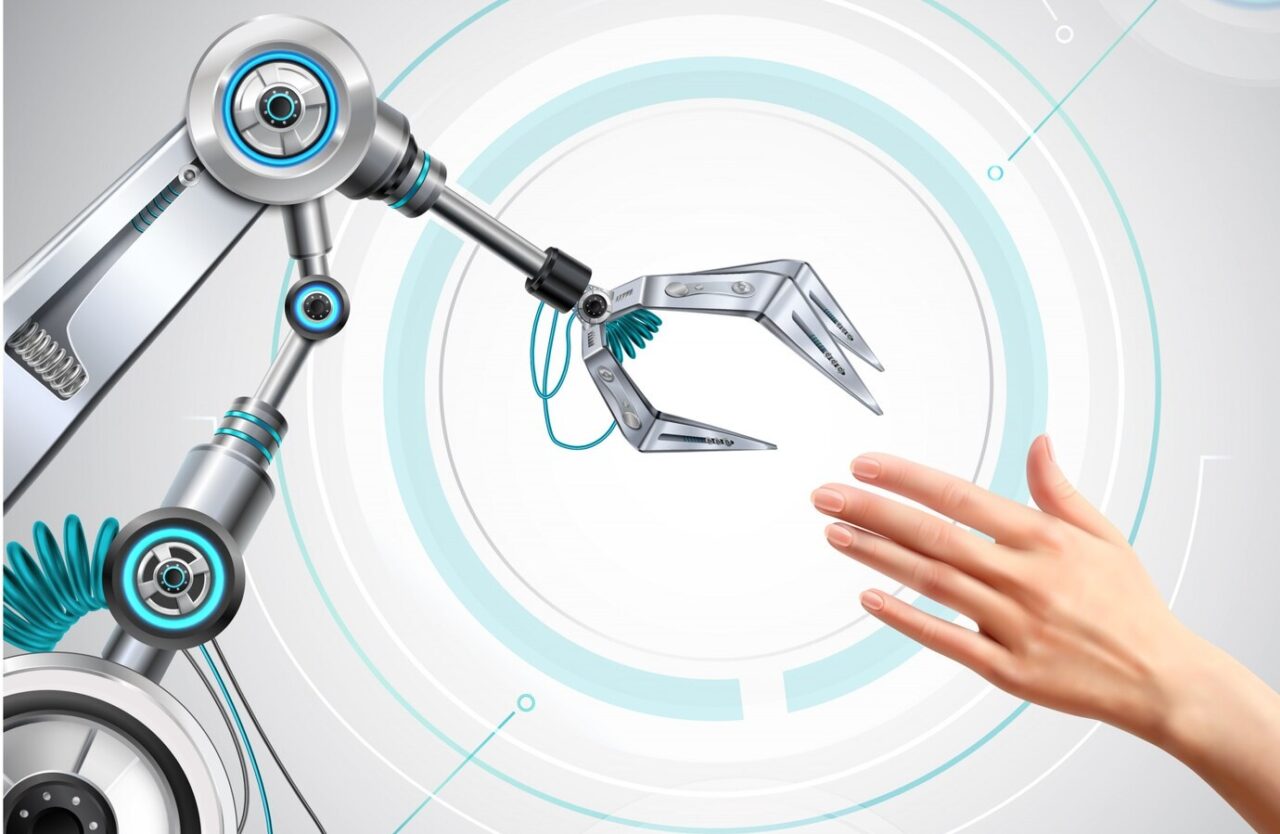
Представете си роботизирана ръка, която може да координира дланта и пръстите си с човешка прецизност – не само за да хваща обектите стабилно, но и да усеща техните 3D контури и да прави разлика между материалите. Благодарение на новаторските изследвания от Шанхайския университет Jiao Tong тази визия се превърна в реалност.
Иновацията решава ключов проблем в роботиката. Докато меките роботизирани ръце със сензори вече са показали потенциал, предишните дизайни са се фокусирали до голяма степен върху чувствителността на пръстите, пренебрегвайки решаващата роля на дланта при манипулиране на обекти.
Дланта, като голяма контактна повърхност, която осигурява механична опора и сензорна обратна връзка, досега не е била достатъчно проучена поради ограничената плътност на сензора и взаимодействието му с пръстите.
Изследователският екип преодолява тези ограничения чрез разработване на напълно интегрирана система, в която дланта и пръстите работят в перфектна хармония, постигайки безпрецедентно ниво на чувствителност и контрол.
Ключовите иновации на това постижение включват: тактилна длан с висока разделителна способност със 181 000 сензорни единици на квадратен сантиметър (754 пъти по-чувствителни от човешката кожа), изключително гъвкави пръсти с огъване до 204,3 градуса и интелигентни алгоритми за координация длан-пръст.
Усъвършенстваната визуално-тактилна система на дланта комбинира микрокамери с многослойни еластични сензори, докато подсилените с влакна пневматични пръсти позволяват сила на захващане и прецизност със сила от 14,6 нютона.
Тази интеграция позволява на роботизираната ръка да изпълнява задачи с невероятни човешки способности. По време на демонстрацията ръката извършваше сложни действия като прецизно захващане на карти, откриване на микроскопични дефекти в тъканите и дори наливане на чай, докато автоматично регулираше захвата си, за да предотврати разливане.
Екипът допълнително подобри системата чрез интегриране на усъвършенстван изкуствен интелект, значително подобрявайки разпознаването на обекти. При взискателни слепи тестове роботизираната ръка демонстрира забележителна точност, разпознавайки и извличайки целеви обекти от непрозрачни торбички, пълни с различни малки предмети – от малки грахови зърна и слънчогледови семки до по-големи гайки и болтове.
Впечатляващо е, че системата постигна обща точност на разпознаване от 88 процента, докато за конкретни обекти, като слънчогледови семки, тя достигна 100 процента успех.
„Нашите резултати сочат потенциала за комбиниране на богата тактилна информация от дланта с меки, сръчни пръсти за напреднали интерактивни роботизирани операции“, казаха изследователите.
Изследването е публикувано в списанието Nature Communications.